
Mech-Mind株式会社は、3Dカメラ、インライン測定器、画像処理・動作計画ソフトを展開。製品の特徴と導入事例、選定ポイントを紹介します。
Mech-Mindの主な製品とソフトウェア
Mech-Mindでは3D情報を取得する機器と、認識・ロボット制御用ソフトを扱います。撮像・計測・動作計画の役割を分けて比較することが大切です。
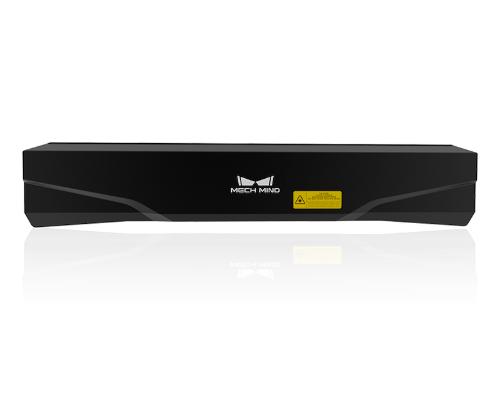
産業用3Dカメラ「Mech-Eye」
https://mech-mind.co.jp/product/mech-eye/
主な用途:バラ積み部品の認識・位置決め
Mech-Eyeは深度画像や点群を取得し、部品の位置・姿勢の認識に用いる3Dカメラです。LSRシリーズは外乱光への耐性や広視野を重視した機種、PROシリーズは撮像距離や色画像の要否などに応じた機種が用意されています。たとえばLSR Lの作動距離は公式仕様で1,200~3,000mmですが、ほかの型番にも同じ数値が当てはまるわけではありません。対象物の大きさと撮像環境で選定します。
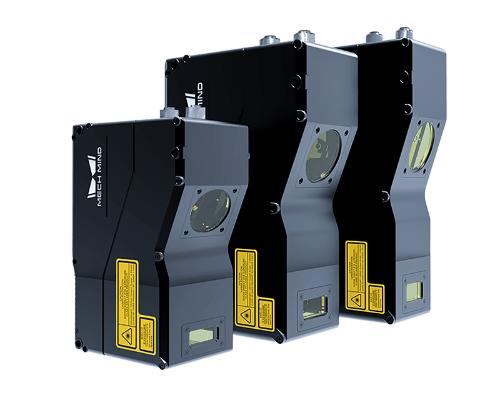
インラインプロファイル測定器「Mech-Eye LNX」
https://mech-mind.co.jp/product/lnx/
主な用途:製造ライン上の高さ・輪郭・形状測定
Mech-Eye LNXはレーザーラインを使い、対象物の高さや表面形状を計測するインラインプロファイル測定器です。移動するワークの3Dデータから、電子部品の段差やコネクタピンの高さなどを調べます。広い範囲の物体を一度に捉える3Dカメラとは計測方法が異なるため、搬送速度や必要な測定範囲に応じて機種を確認しましょう。
画像処理ソフト「Mech-Vision」と動作計画ソフト「Mech-Viz」
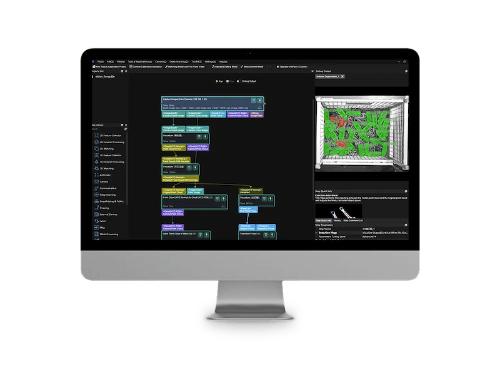
https://mech-mind.co.jp/product/mech-vision/
主な用途:対象物の認識・把持位置の決定・経路計画
Mech-Visionは3Dデータから対象物を認識・位置検出し、Mech-Vizはロボットの把持・衝突検出・経路計画を担います。両者はカメラ・センサー本体ではなく、撮像結果を作業へ結び付けるソフトウェアです。既存のロボットや周辺機器と連携できるかも確認が必要です。
Mech-Mindの3Dマシンビジョンが向く用途
ロボットによるピッキングとインライン検査では、取得したいデータも必要な機器も異なります。用途別に構成を考えましょう。
- 部品のバラ積みピッキング:容器内で向きがそろっていない金属部品の位置・姿勢を3Dカメラで認識し、画像処理・経路計画ソフトと組み合わせて把持動作を支援します。
- 物流のデパレタイジング:積み重ねられた段ボール箱や通い箱を認識し、ロボットで取り出す用途です。箱の大きさや積み付け状態、視野の広さが選定条件になります。
- ライン上の形状・寸法検査:搬送中のワークの高さ、段差、輪郭などを計測します。用途に応じてMech-Eye LNXなどのプロファイル測定器を検討します。
処理速度や精度は材質・照明・設置条件でも変わるため、製品仕様だけで自動化の可否を判断しないようにしましょう。
Mech-Mindの導入事例
公式に掲載された3つの事例から、ワークの課題に合わせて撮像方法やロボット動作を調整した例を見ていきます。成果はそれぞれの現場条件に基づくものです。
自動車部品工場でのネジのピッキング
小型で反射の強いネジがバラ積みになり、ネジ穴を上に向けて所定の位置へ供給する必要がありました。公式事例ではMech-Eye PRO Mで点群を取得し、ネジの状態から把持角度を選ぶ方法を採用。干渉や落下の問題への対処と、要求されたタクトへの対応が報告されています。金属部品でも表面反射や形状によって撮像条件が変わることを示す事例です。
食品工場での不定形物のピッキング・仕分け
袋物、箱物、瓶状の商品など、形や色が異なる多数の品目を通い箱から取り出す工程の事例です。公式情報では当時のMech-Eye LOG Mを利用し、カラー点群による認識と吸盤の選択を組み合わせたと紹介されています。商品を傷めず把持するため、吸盤や振動機構、仕分け設備との連携も工夫されました。なお、LOG Mは当該事例で使われた機種名であり、現在の販売機種を示すものではありません。
通い箱のデパレタイジング
薄肉・凹凸のある通い箱が積み重なる現場での事例です。公式事例では広視野のMech-Eye DEEPで通い箱を認識し、衝突検出や経路計画を組み合わせる構成を採用。現場では1時間に700個以上の通い箱を処理したと報告されています。ただし、この処理量は当該事例の条件下での結果であり、他設備での性能を保証するものではありません。
3Dカメラ・センサーを選ぶ際の確認ポイント
候補機種は、ワークから必要なデータを取得できるか、目標の生産タクトを満たせるかで比較します。
対象物と計測方法を合わせる
バラ積み部品の位置や向きを認識したい場合は3Dカメラ、搬送ライン上で高さや形状を測りたい場合はプロファイル測定器が候補になります。透明・光沢・黒色のワークは撮像に影響することがあるため、実物サンプルと実際の照明環境でデータを確認することが重要です。
測定距離・視野・精度・速度を確認する
ワークの大きさ、カメラを設置できる距離、必要な視野幅を先に整理しましょう。繰り返し精度と絶対的な測定精度は同じ指標ではありません。機種ごとの仕様書で測定条件と単位をそろえ、ライン速度に対して撮像や演算が間に合うか検証します。シリーズ名だけで精度やスキャン速度を一律に判断しないようにしましょう。
ロボット・既存設備との連携を確認する
カメラの取得データを画像処理ソフトで認識した後、ロボットやPLCなどへどう渡すかを確認します。ロボットの機種、通信方式、ハンドの構造、干渉回避の条件によって構成が変わります。シミュレーションだけでなく、実機で把持成功率やサイクルタイムを確かめることが選定のポイントです。
導入相談・サポートで確認したいこと
メーカーに相談する前に、対象ワークの寸法・材質・重量、現場の明るさ、撮像距離、ロボットの型式、目標タクトを整理しましょう。測定・把持のどこが課題なのかを伝えると、必要なカメラとソフトの組み合わせを検討しやすくなります。
問い合わせ時には実機評価の可否、撮像条件の調整、ソフトウェア設定、導入後の保守対応などを確認してください。テストや貸出の費用、サポート範囲は個別に確認する必要があり、無償提供を前提としないことが大切です。
Mech-Mind株式会社の基本情報
日本法人の所在地と問い合わせ窓口は次のとおりです。導入相談先や営業所の詳細は公式情報を確認してください。
| 会社名 | Mech-Mind株式会社 |
|---|---|
| 東京本社 | 東京都港区芝公園1-7-6 KDX浜松町プレイス702 |
| 主な事業 | 産業用3Dカメラ、画像処理・ロボット経路計画ソフト等の開発・製造・販売 |
| 電話番号 | 03-6809-5433(代表) |
| 公式サイト | https://mech-mind.co.jp/ |
まとめ
Mech-Mindでは、ワークの位置・姿勢を認識する3Dカメラ、ライン上の形状を測る測定器、認識やロボットの動作計画を担うソフトウェアを扱っています。撮像条件・精度・タクト・既存設備との接続を確認し、対象工程に合った構成を検討しましょう。